ห้องควบคุม
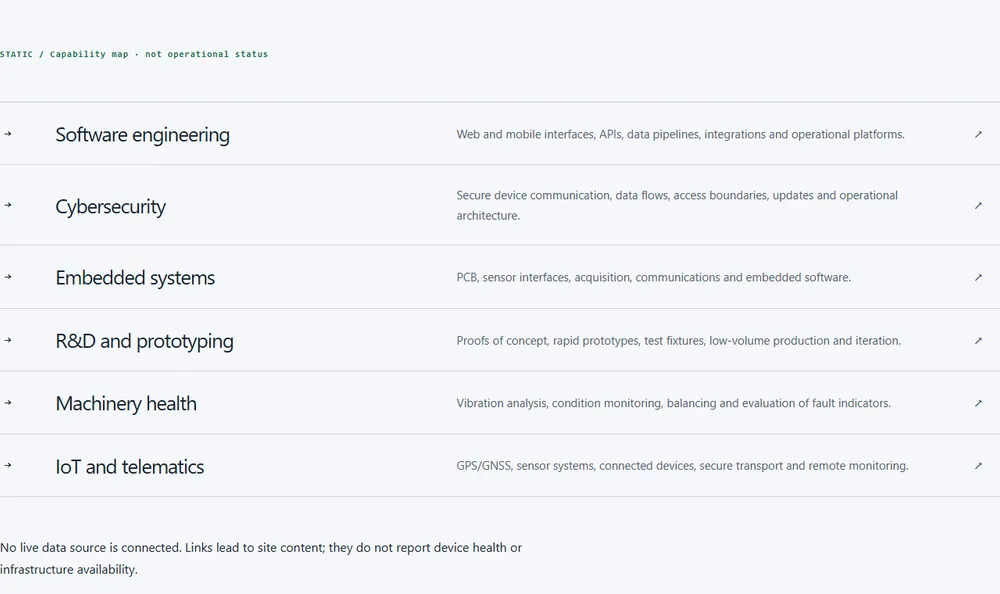
แสดงวิชาการวิศวกรรม 6 สาขา แหล่งข้อมูล และเส้นทางที่สัญญาณเดินทางจากเซ็นเซอร์ไปจนถึง API บนแผนที่เพียงหนึ่งแผ่น มันคือแผนที่ความสามารถ ไม่ใช่สถานะการทำงานแบบเรียลไทม์
ROOTCASTLE / แผนกวิศวกรรมLAB
จากแหล่งที่มาของสัญญาณสู่เหตุผลเบื้องหลังการตัดสินใจ ตรวจสอบระบบ เปลี่ยนสมมติฐานและคำถามผลลัพธ์
แสดงวิชาการวิศวกรรม 6 สาขา แหล่งข้อมูล และเส้นทางที่สัญญาณเดินทางจากเซ็นเซอร์ไปจนถึง API บนแผนที่เพียงหนึ่งแผ่น มันคือแผนที่ความสามารถ ไม่ใช่สถานะการทำงานแบบเรียลไทม์
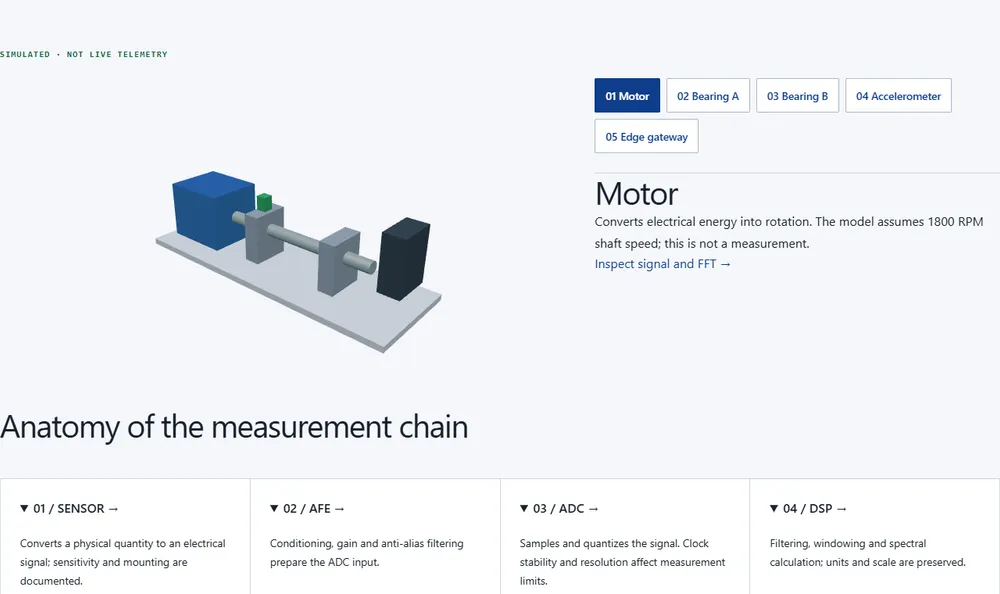
หมุนและระเบิดหน่วยควบคุมอุตสาหกรรมเชิงลำดับขั้นในรูป 3D. อ่านหน้าที่ของเซ็นเซอร์, AFE, ADC, DSP, อุปกรณ์ขอบเขต, เทเลมิตรี และ API ในห่วงการวัด
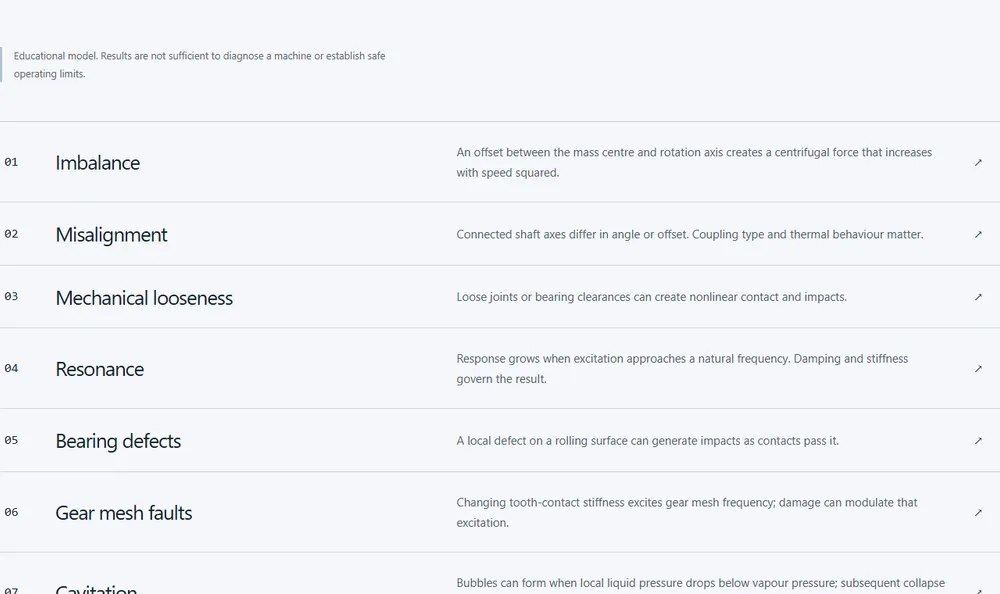
อ่านความไม่สมดุล การเบี้ยวเบี่ยง ความหลวม การสั่นสำรอง การรับเหล็ก ลูกเบลล์ และการเกิดฟองอากาศ พร้อมกับนิยาม อาการ วิธีการวัด การอธิบายทางเลือก และลายเซ็นสเปกตรัมทั่วไป
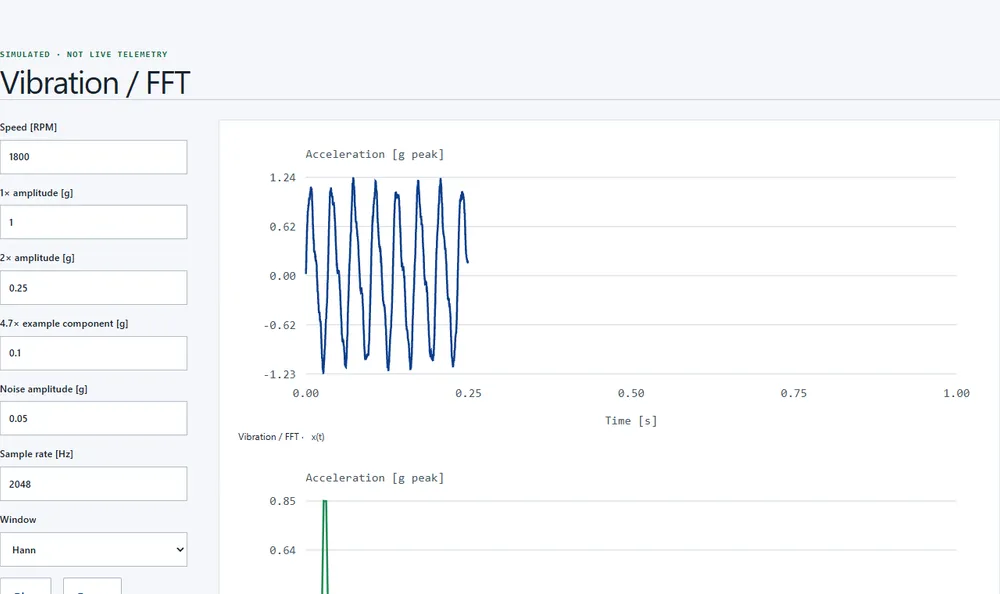
ปรับความเร็ว ค่าความสูงของฮาร์โมนิก องค์ประกอบของแบริ่ง เสียง อัตราการตัวอย่าง และหน้าต่าง แล้วคำนวณสัญลักษณ์เวลาที่สร้างขึ้นและสเปกตรัม FFT ของสัญลักษณ์การสั่นสะเทือนแบบสังเคราะห์ในเบราว์เซอร์
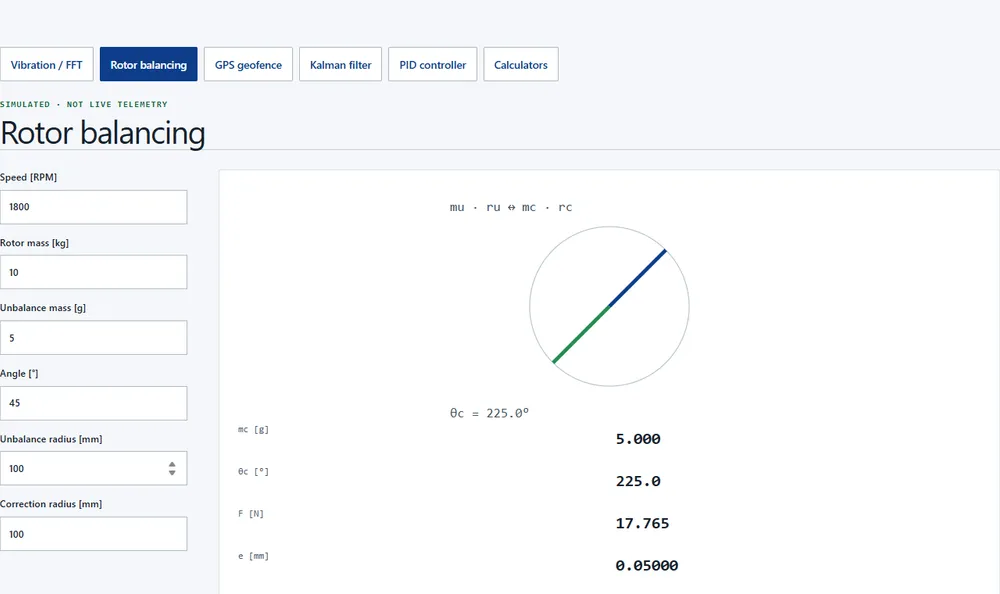
ห้าการทดลองแบบโต้ตอบ: การสั่นสั่น/FFT, การควสมดุลของโรเตอร์, Geofence GPS, ฟิลเตอร์ Kalman และตัวควบคุม PID. เปลี่ยนพารามิเตอร์และดูผลลัพธ์บนกราฟ ข้าง旁边แบบจำลองสมมติฐาน
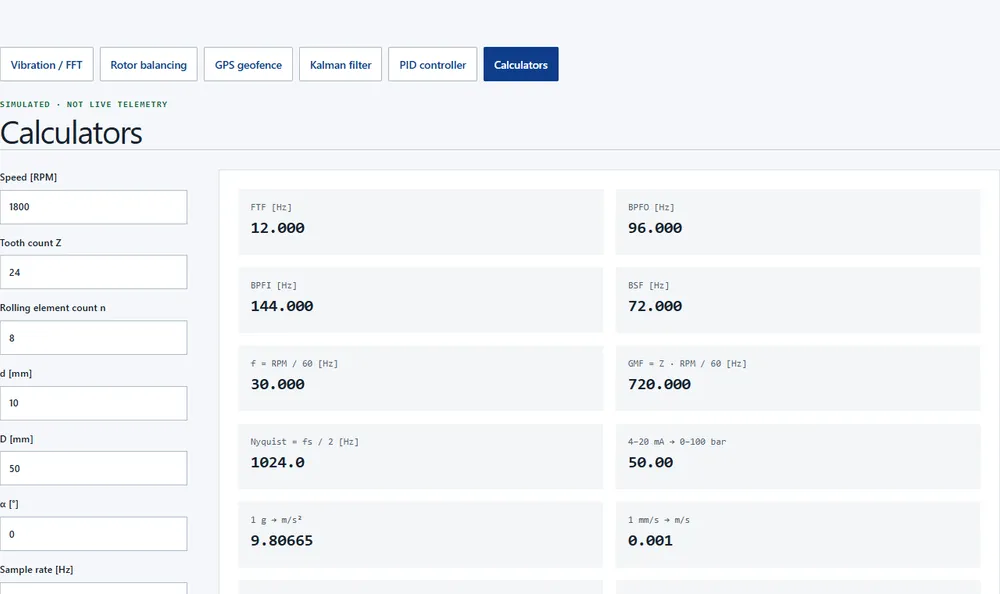
ความถี่ของข้อบกพร่ามหรับลูกปืน (FTF, BPFO, BPFI, BSF), ความถี่ของการจับคู่เกียร์, ขีดจำกัดไนควิสต์, การขยาย 4–20 mA, การแปลงหน่วยและ GPS. สมการและหน่วยแสดงผลพร้อมผลลัพธ์ทุกครั้ง
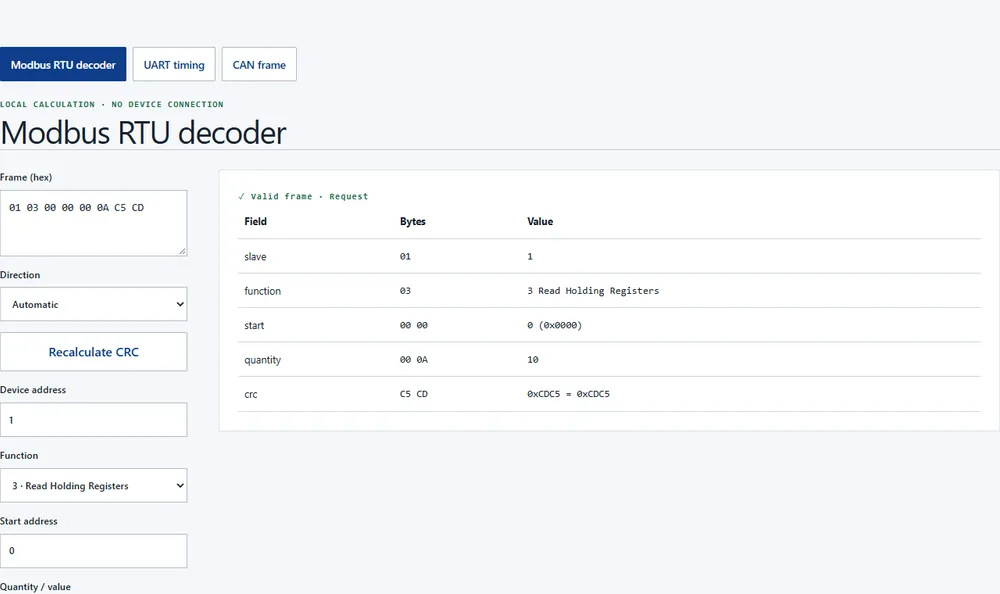
วางเฟรม Modbus RTU และอ่านที่อยู่ ฟังก์ชัน ค่ารีจิสเตอร์และสนาม CRC-16 ตามลำดับ คำนวณเวลาตัวอักษร UART และช่วงเวลาสเงียบของ Modbus และดู CRC-15 และการบีบอัดบิตของเฟรม CAN 2.0
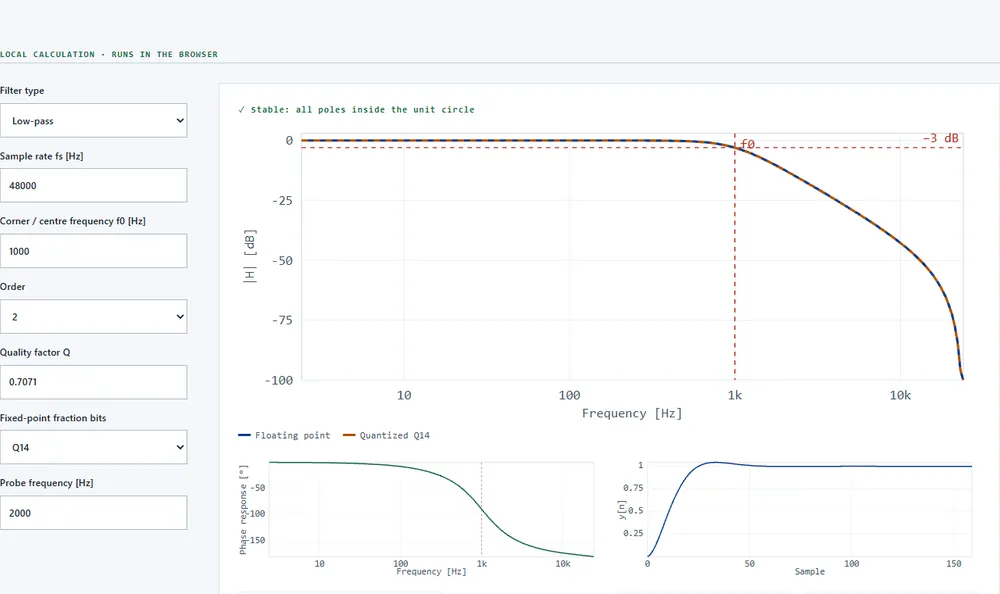
ออกแบบฟิลเตอร์บิควอดแบบ low-pass, high-pass, band-pass และ notch. ดูกราฟ Bode ความมีและเฟส, กราฟขั้ว-จุดศูนย์, และการตอบสนองแบบขั้นบันได จากนั้นนำค่าสัมประสิทธิ์จุดกำลังและโค้ด C ที่พร้อมใช้สำหรับไมโครคอนโทรลเลอร์ไปใช้
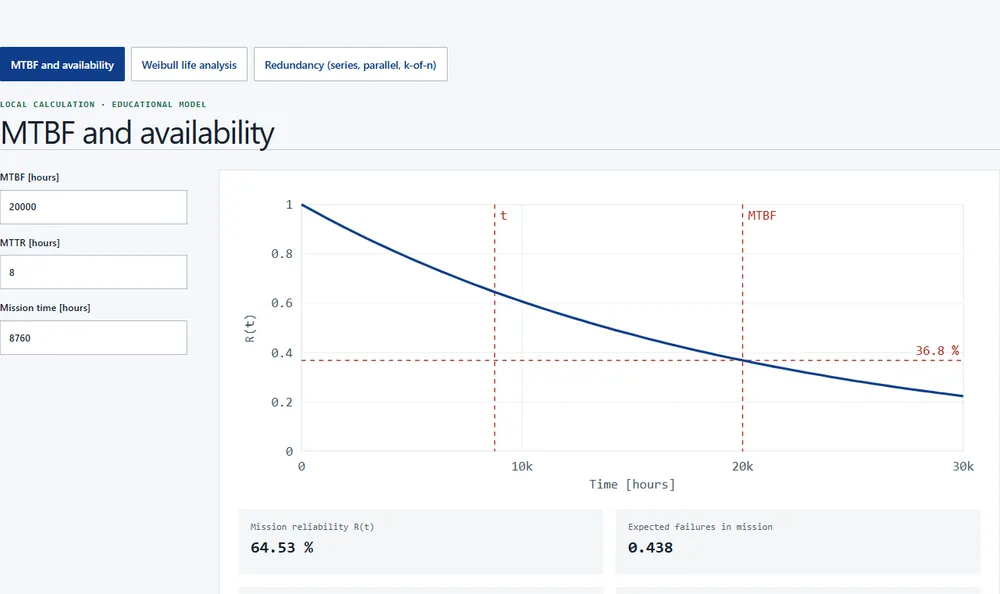
คำนวณความน่าเชื่อถือภารกิจ, ความพร้อมใช้งาน และเวลาหยุดทำงานต่อปีจาก MTBF และ MTTR. อ่านช่วง B10 life และเงื่อนไขการเสียหายจากรูปแบบ Weibull และสเกล, และเปรียบเทียบการเชื่อมต่อแบบลำดับ, แบบขนาน และ k-of-n บนกราฟเดียว
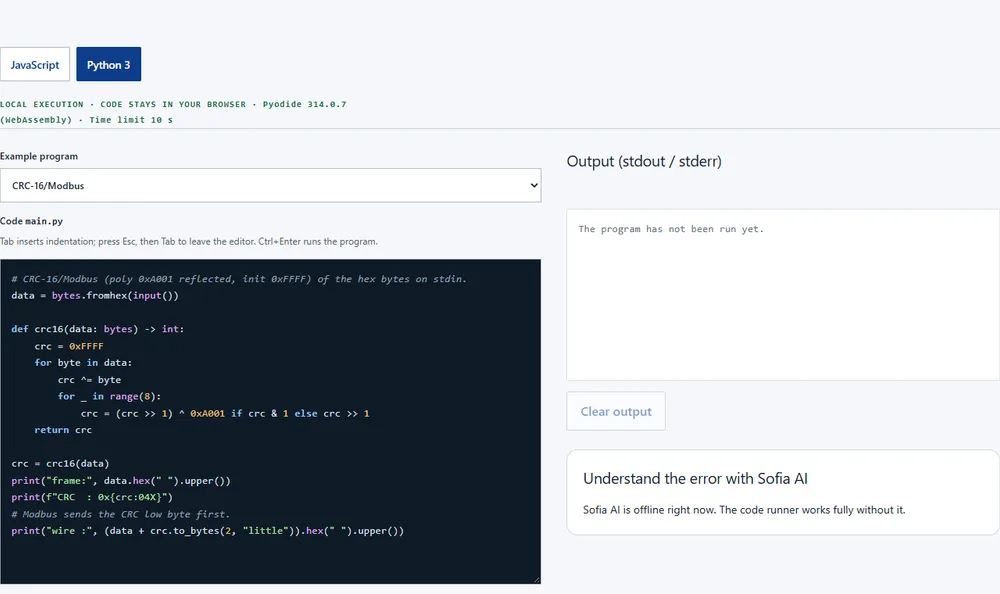
รัน JavaScript และ Python ในเบราว์เซอร์ของคุณ เริ่มต้นจากตัวอย่าง CRC, PID, ข้อมูลเซ็นเซอร์และสเปกตรัมการสั่นไหว โค้ดจะถูกส่งไปที่ Web Worker และ WebAssembly ในเบราว์เซอร์ ไม่ได้ส่งไปที่เซิร์ฟเวอร์; หากเกิดข้อผิดพลาด ให้ถาม Sofia AI เพื่อขอคำอธิบายและการแก้ไข
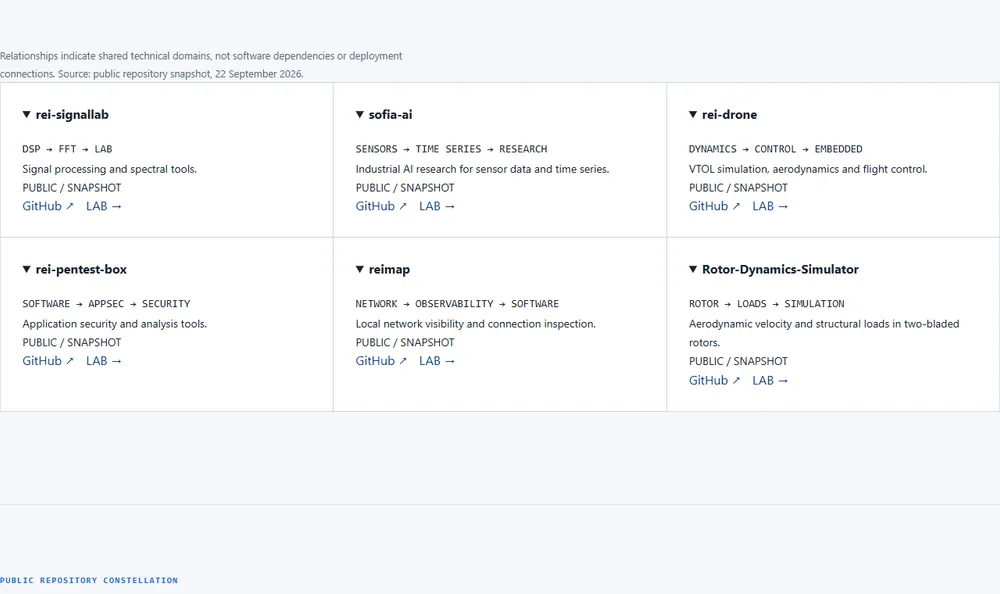
แสดงจุดที่โครงการรากฐาน Rootcastle สาธารณะพบข้ามสาขาวิชาการเชิงเทคนิค ลิงก์หมายถึงพื้นที่วิศวกรรมร่วมกัน ไม่ใช่ความพึ่งพิงของซอฟต์แวร์หรือการเชื่อมต่อการติดตั้ง
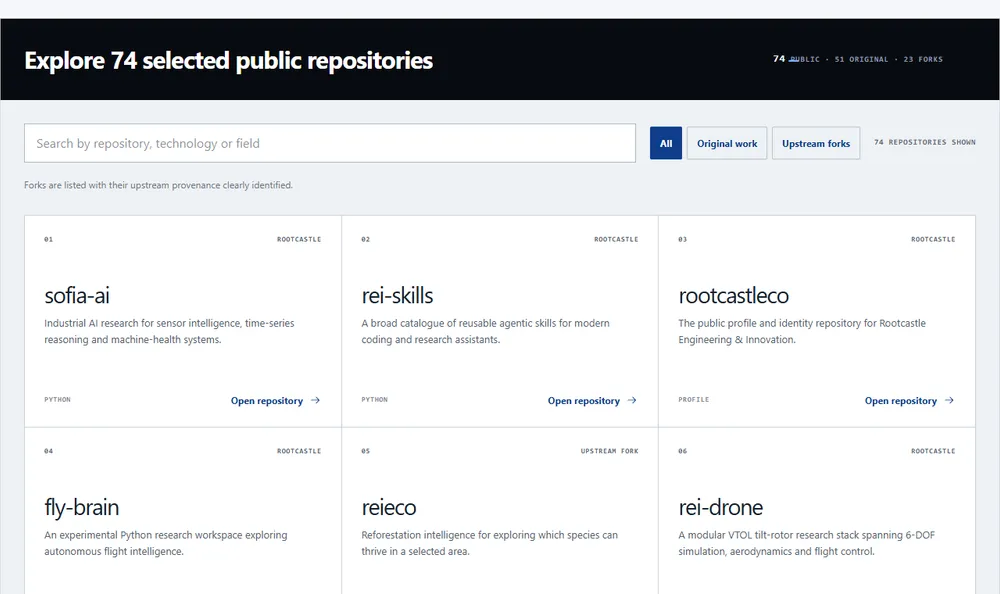
ดัชนีคลังข้อมูลสาธารณะที่จัดเก็บไว้ในขณะสร้าง: ค้นหาและกรองตามภาษา เทคโนโลยีและพื้นที่ แล้วเปิดใช้งานโค้ดได้ ยังคงทำงานได้แม้ GitHub จะไม่สามารถเข้าถึงได้
เทมเพลตสมุดบันทึกวิศวกรรมที่บันทึกปัญหา การตั้งค่า วิธีการ การสังเกตผลดิบ การวิเคราะห์ และผลลัพธ์ในโครงสร้างเดียว ไม่มีการเรียกผลลัพธ์จนกว่าจะมีการบันทึกผลที่ได้รับการยืนยัน
บันทึกโครงสร้างสำหรับการวัดในสนามพร้อมหลักฐาน ความไม่แน่นอน และเมตริกข้อผิดพลาด ไม่ได้อ้างสิทธิ์เกี่ยวกับลูกค้าหรือผลการวัด
อธิบายขอบเขตของเบราว์เซอร์ของ LAB แผงการเผยแพร่การป้องกันหัวข้อความปลอดภัยและช่องทางการเปิดเผยความรับผิดชอบ
Answers grounded in Rootcastle’s published technical content. Open and verify the sources; AI output can contain errors.
Sofia AI · EN · Answers with public sources
Quick access to LAB tools and published sources. This search is local; your input is not sent to a server.