Kontrolliruum
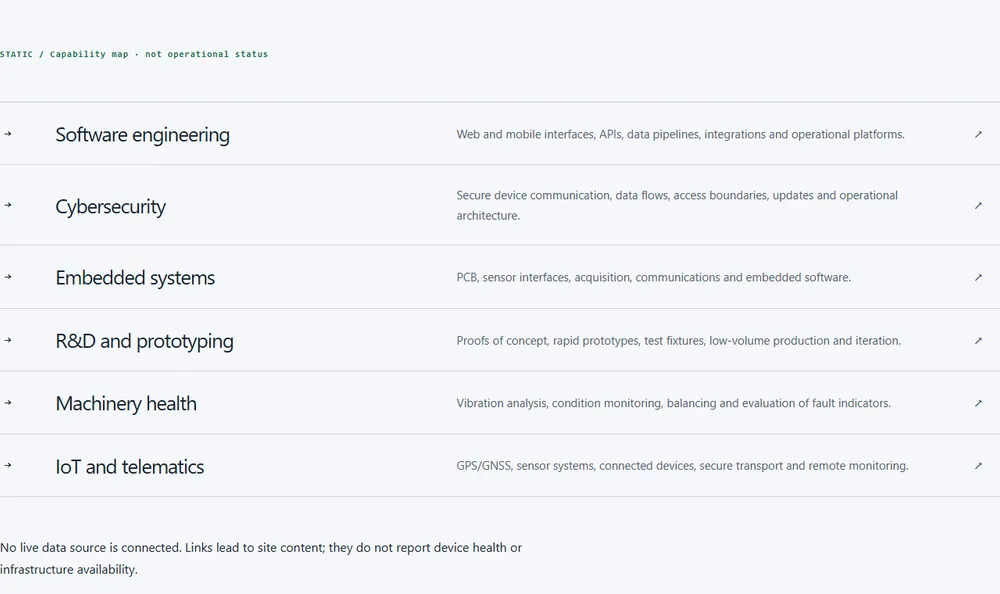
Näitab kuus inseneriteadust, andmesidusid ja teed, mida signaal kulgeb sensori ja API vahel ühe kaardil. See on võimekuse kaart, mitte reaalajas operatsiooniline seisund.
ROOTCASTLE / TEHNOLOOGIAABI
Alates signaali allikast kuni otsuse taga olevast põhjendusest. Kontrollige süsteeme, muudage eeldusi ja küsimustele vastata.
Näitab kuus inseneriteadust, andmesidusid ja teed, mida signaal kulgeb sensori ja API vahel ühe kaardil. See on võimekuse kaart, mitte reaalajas operatsiooniline seisund.
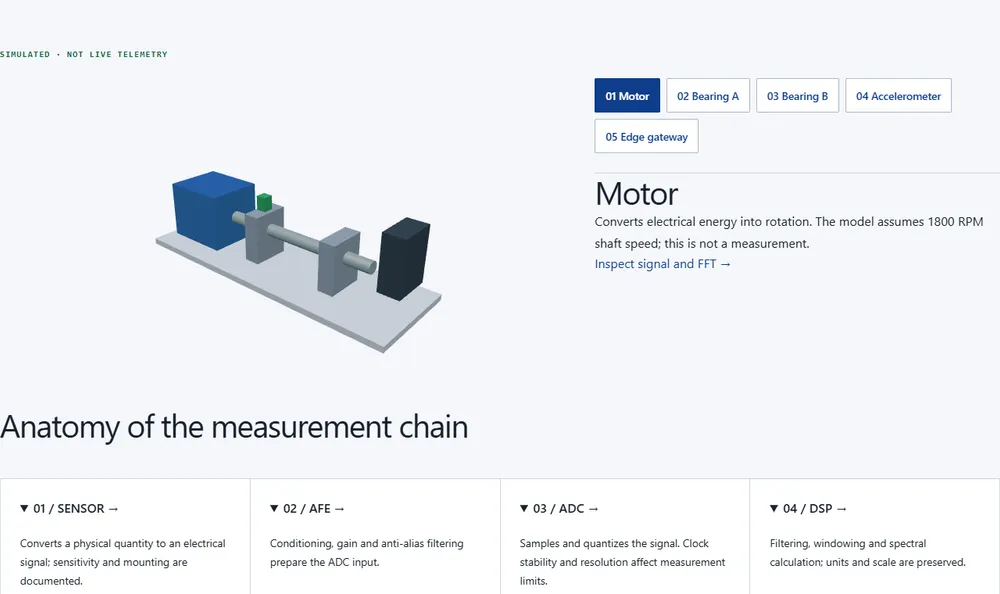
Pöörata ja plahvatada protseduuriline tööstusautomaatne kontrolliüksus 3D-s. Loe, mida iga sensor, AFE, ADC, DSP, ääreseade, telemetria ja API teeb mõõtmise ahelas.
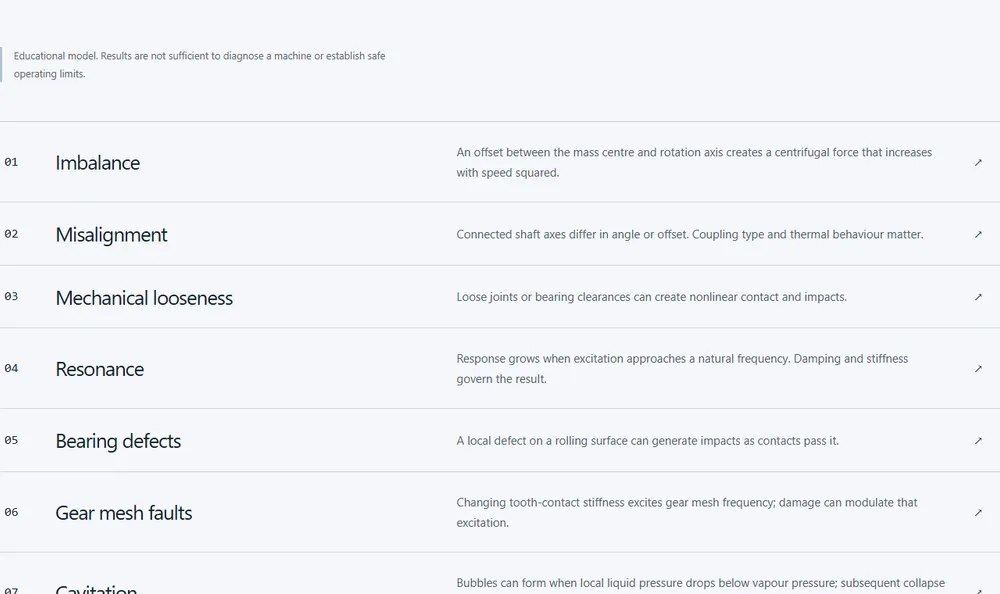
Loe tasakaalustamatuse, nihke, lahtistust, resonantsi, rullide, hammasrataste ja kavitatsiooni rikkumisi koos nende määratlusega, sümptomitega, mõõtmismeetodiga, alternatiivsete seletustega ja tüüpilise spektriga.
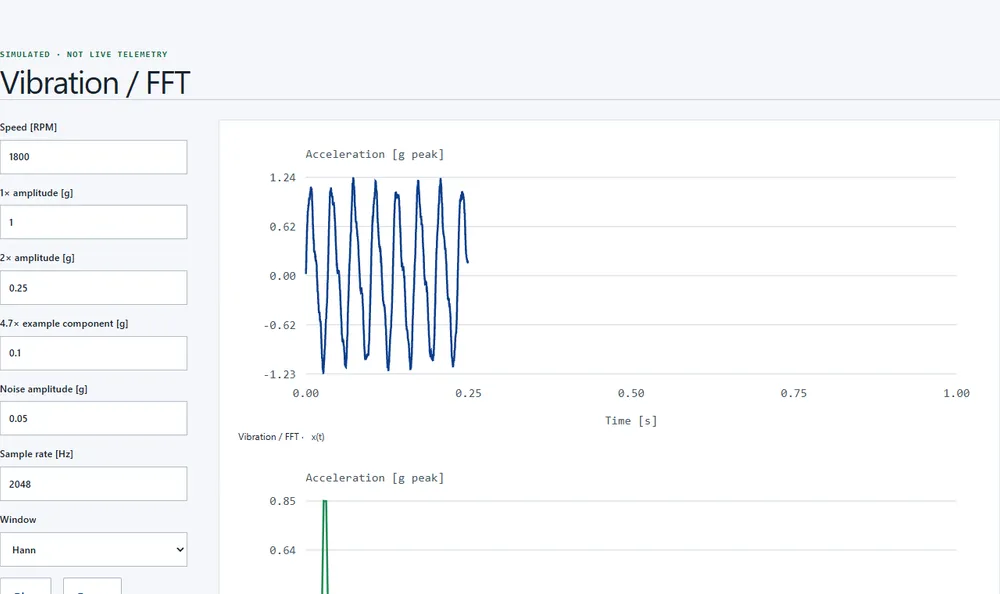
Muutke kiirust, harmooniliste amplituudid, vedrukomponenti, müra, proovi kiirust ja akeni ning arvutage sünteetilise vibratsioonisignaali aja vormi ja FFT spektrit brauseris.
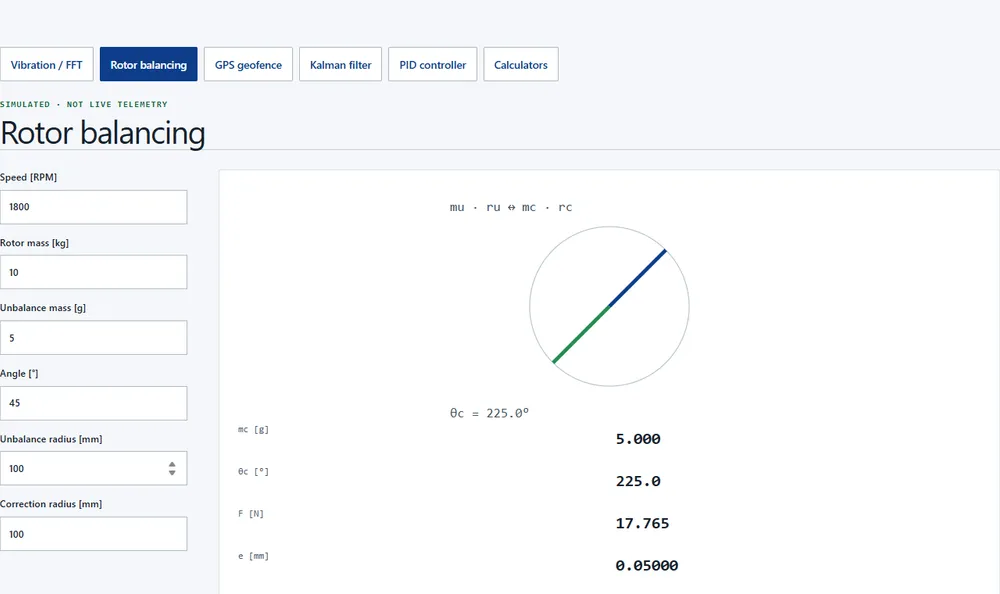
Viis interaktiivset eksperimenti: vibratsioon/FFT, rotori tasakaalustamine, GPS geofence, Kalmani filter ja PID-juhtimine. Muutke parameetri ja vaadake tulemust graafikus, mudeli eelduste kõrval.
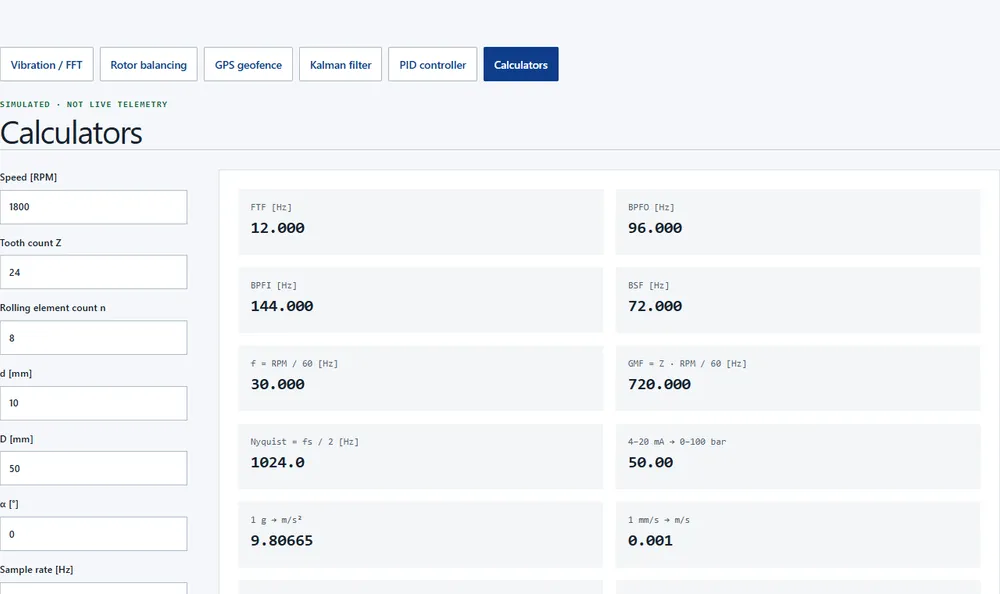
Rõnga defektide sagedused (FTF, BPFO, BPFI, BSF), hammasratta sagedus, Nyquisti piir, 4–20 mA skaala, ühikute ja GPS-i konversioonid. Iga tulemuse juures on näidatud valemid ja ühikud.
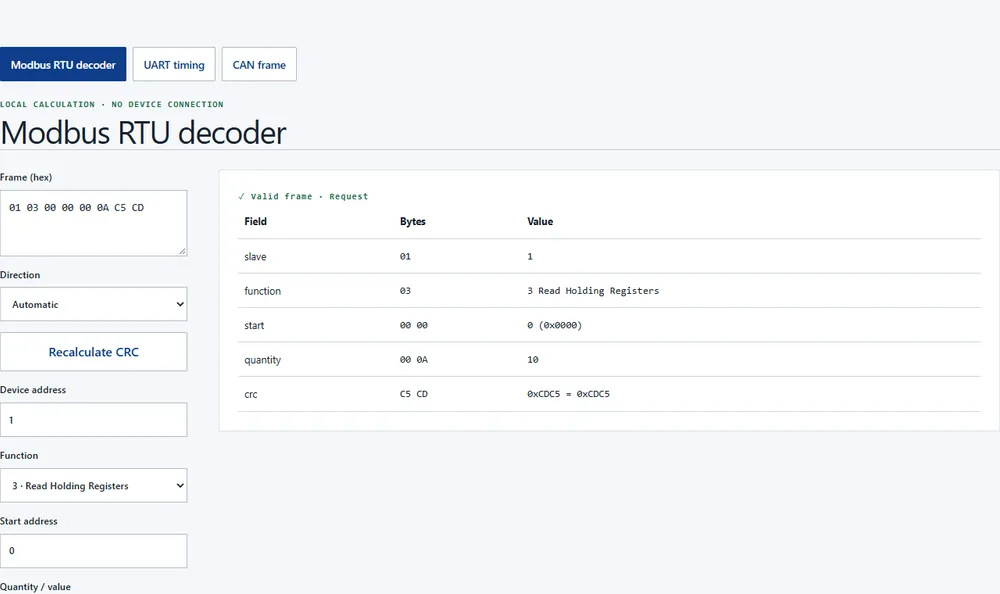
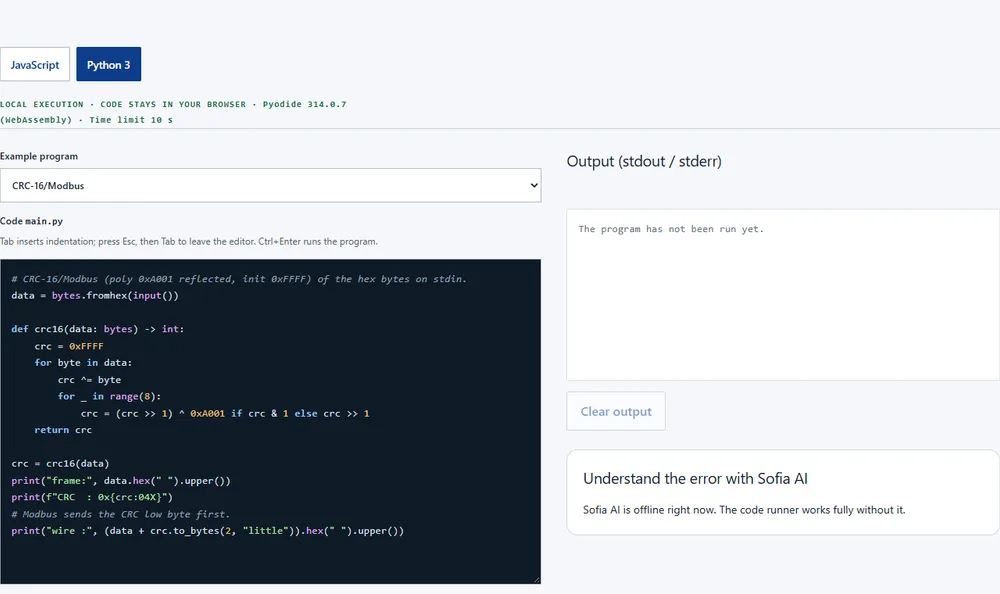
Pasta Modbus RTU raam ja loe aadressi, funktsiooni, registre väärtusi ja CRC-16 kontrolli lahtrit lahtris. Arvuta UARTi tähtede ajastuse ja Modbus vaikse intervalli ning vaata CRC-15 ja bitide täitmist CAN 2.0 raamist.
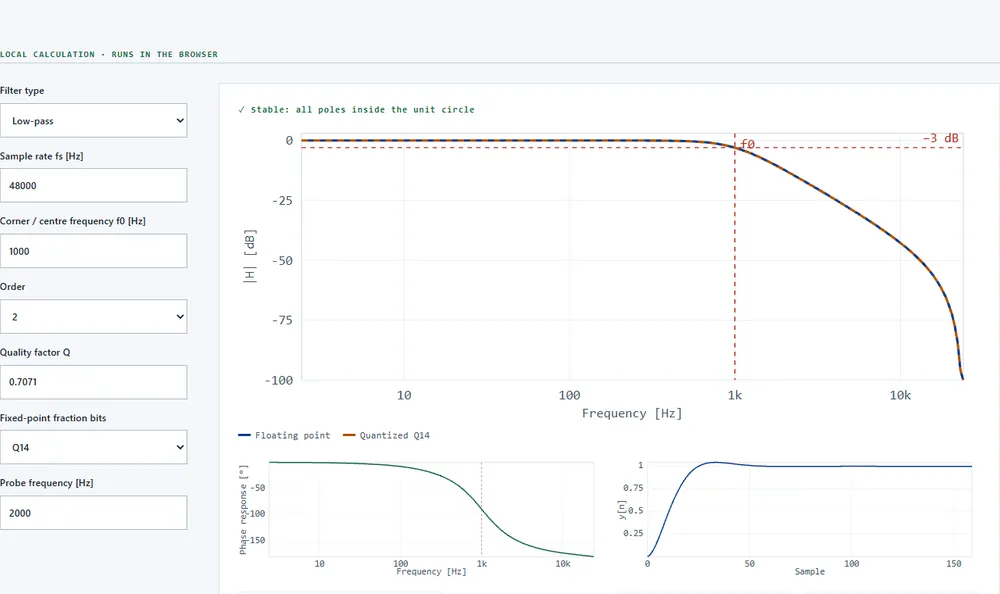
Disainige madalpassi, kõrgepassi, bandpassi ja notch biquadi filtrid. Vaadake Bodei suurust ja faasi, pole-ja nulljooni ja sammreaktsiooni, seejärel võtke fikseeritud punktide koefitsendid ja C kood, mis on valmis mikroprotsessorile.
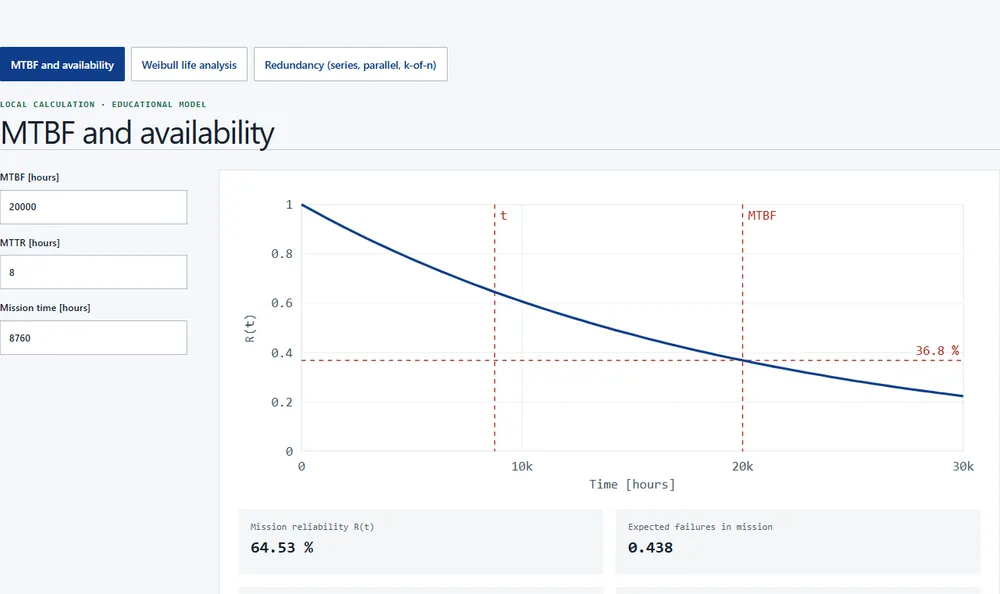
Arvuta missiooni usaldusväärsuse, kättesaadavuse ja aastase seisakuaeg MTBF ja MTTR alusel. Loe B10 eluiga ja rikkumise režiimi Weibulli kuju ja skaala alusel ning võrdle seeria-, paralleel- ja k-nurkude kordusmõõtmisi ühel graafikul.
Jookse JavaScripti ja Pythoni oma brauseris, alustades CRC, PID, sensoriandmete ja vibratsioonispektrite näiteid. Kood läheb web töötajale ja WebAssembly-le brauseris, mitte serverisse; kui see ebaõnnestub, küsige Sofia AI-lt selgitust ja parandust.
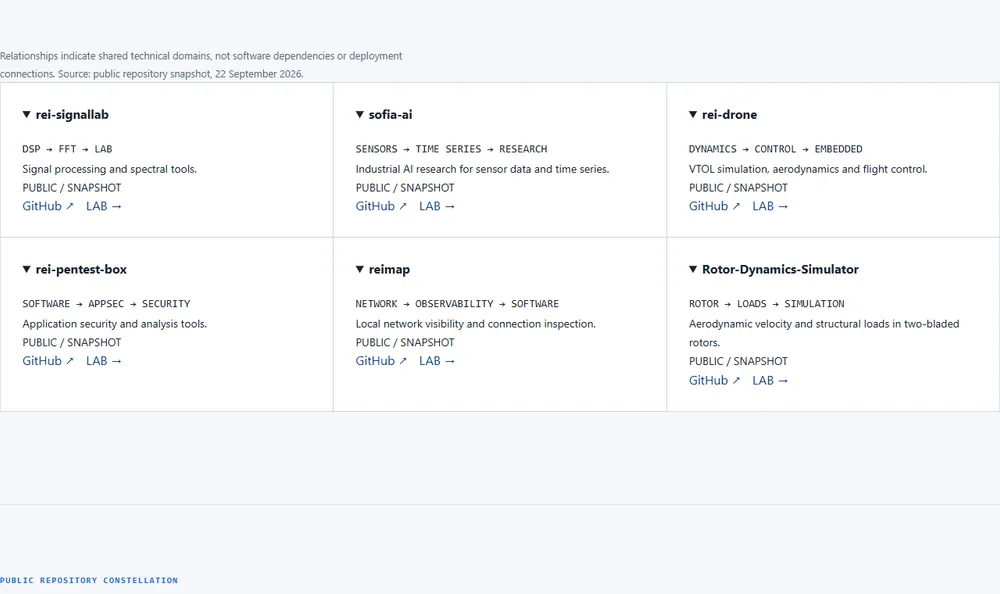
Näitab, kus avalikud Rootcastle-projektid ühinevad tehniliste valdkondade vahel. Linkid tähendavad ühist inseneritegevuse piirkonda, mitte tarkvara sõltuvust või deklareerimise ühendust.
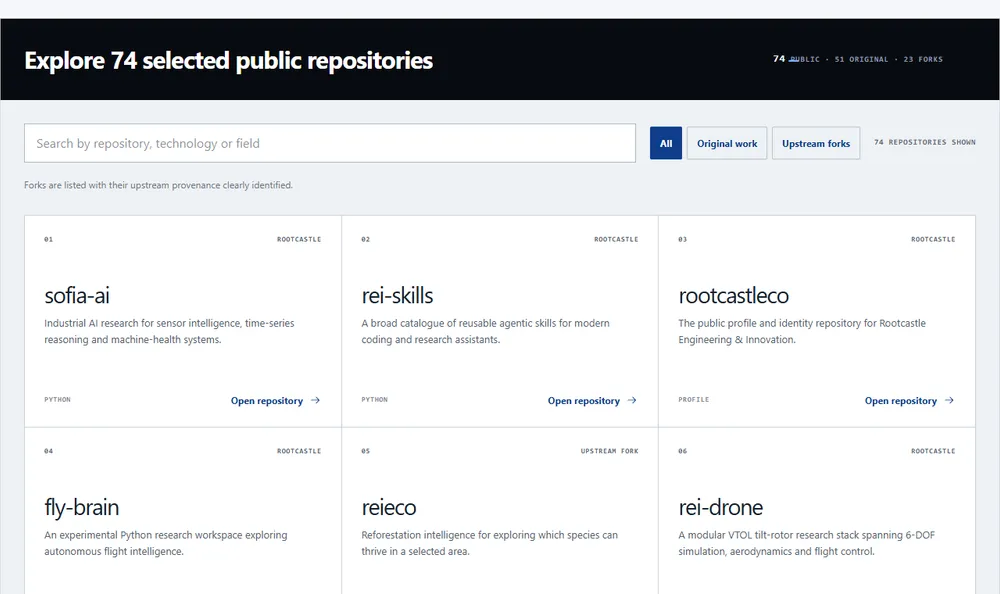
Ehitamise ajal salvestatud avalik repo index: otsige ja filtreerige teemade, tehnoloogiate ja valdkondade järgi ning avage allikas. See töötab ka siis, kui GitHub ei ole kättesaadav.
Tehnoloogia päevikuvorm, mis salvestab probleemi, seadistuse, meetodi, puhtad observatsioonid, analüüsi ja tulemuse ühes struktuuris. See ei väideta ühtegi tulemust, kuni kontrollitud salvestus on avaldatud.
Struktuuritud andmepakk, mis sisaldab tõendeid, ebakindlust ja vea mõõtmise. Selles ei ole mingeid väiteid klientide või mõõdetud tulemuste kohta.
selgitab LAB-i brauseri piirid, avaldamispaneeli kaitsed, turvalisuse pealkirjad ja vastutav avalikustamise kanal.
Answers grounded in Rootcastle’s published technical content. Open and verify the sources; AI output can contain errors.
Sofia AI · EN · Answers with public sources
Quick access to LAB tools and published sources. This search is local; your input is not sent to a server.