制御室
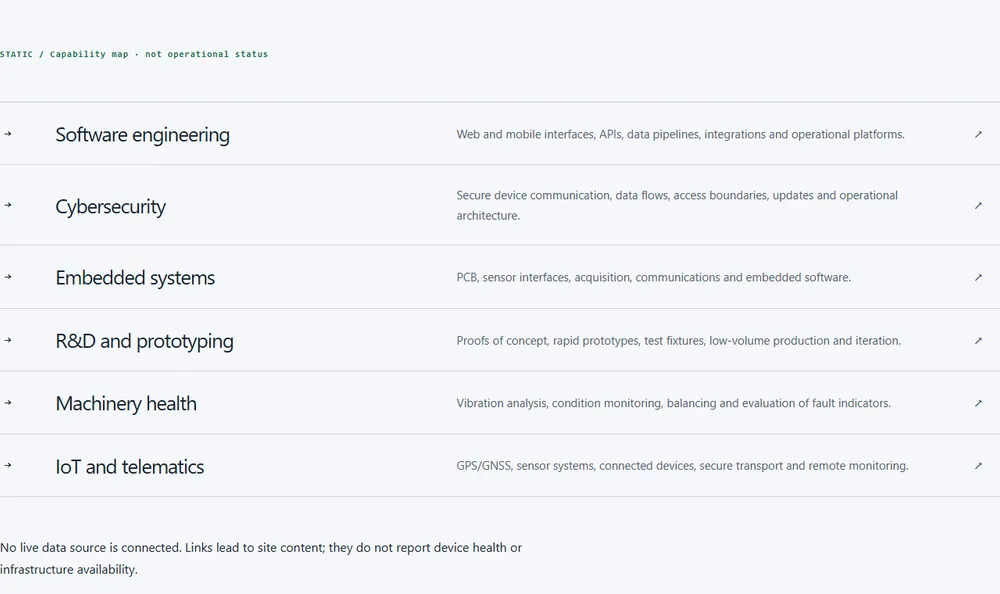
センサーからAPIまでのシグナルの経路と、6つのエンジニアリングディシプリン、データソースを1枚のマップに示します。これは運用状態のマップではなく、機能マップです。
センサーからAPIまでのシグナルの経路と、6つのエンジニアリングディシプリン、データソースを1枚のマップに示します。これは運用状態のマップではなく、機能マップです。
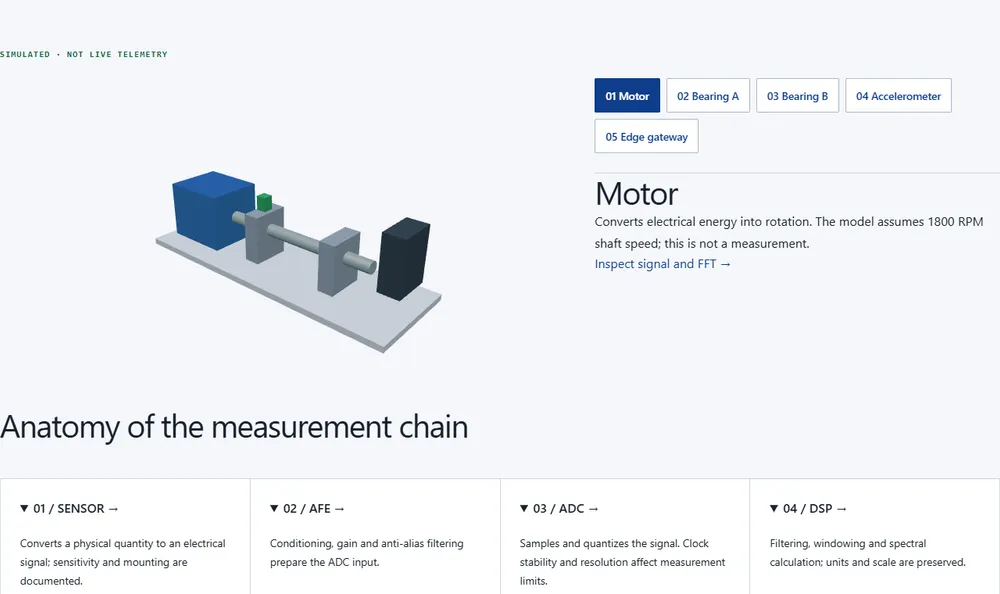
3Dでプロシージャルな産業制御ユニットを回転させ、爆発させます。センサー、AFE、ADC、DSP、エッジデバイス、テレメトリ、APIが計測チェーンでそれぞれ何をするかを読み取ります。
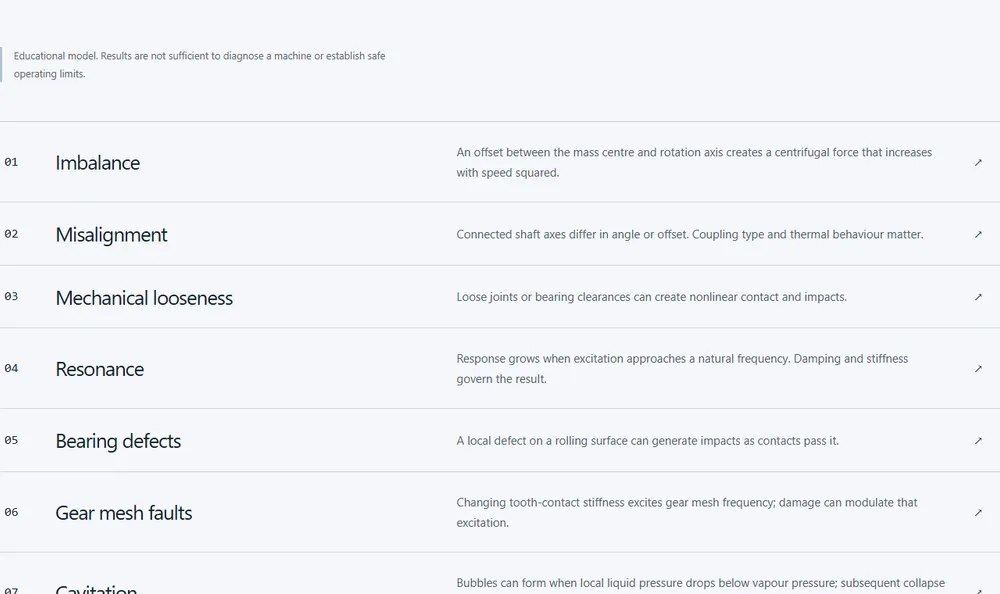
不均衡、不整合、緩み、共振、軸受、ギア、およびキャビテーションの欠陥をその定義、症状、測定方法、代替説明および典型的なスペクトルシグネチャーとともにご覧ください。
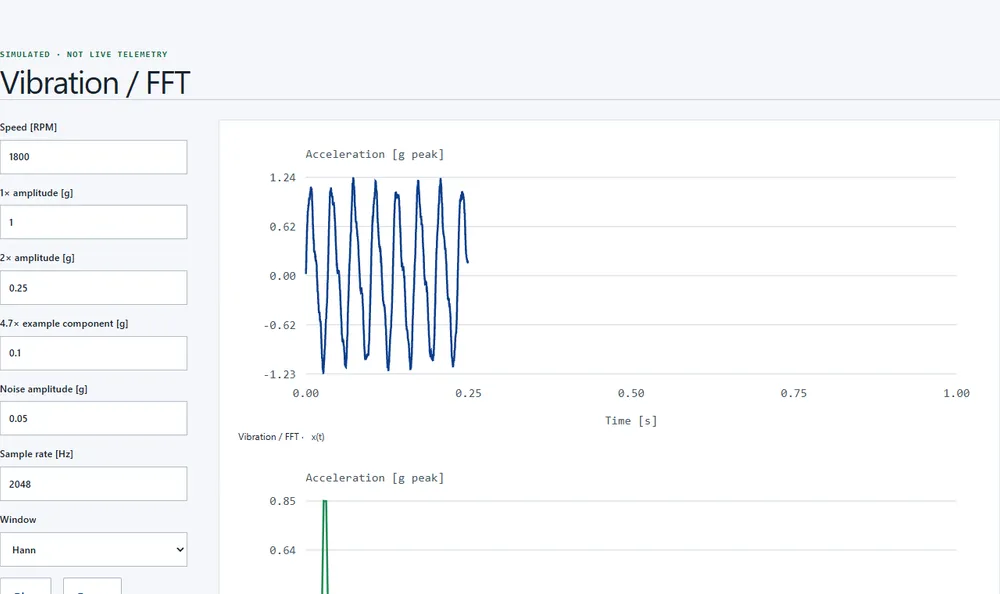
ブラウザで合成振動信号の時間波形とFFTスペクトルを計算するために、速度、調和振幅、ベアリング部品、ノイズ、サンプリングレート、ウィンドウを変更します。
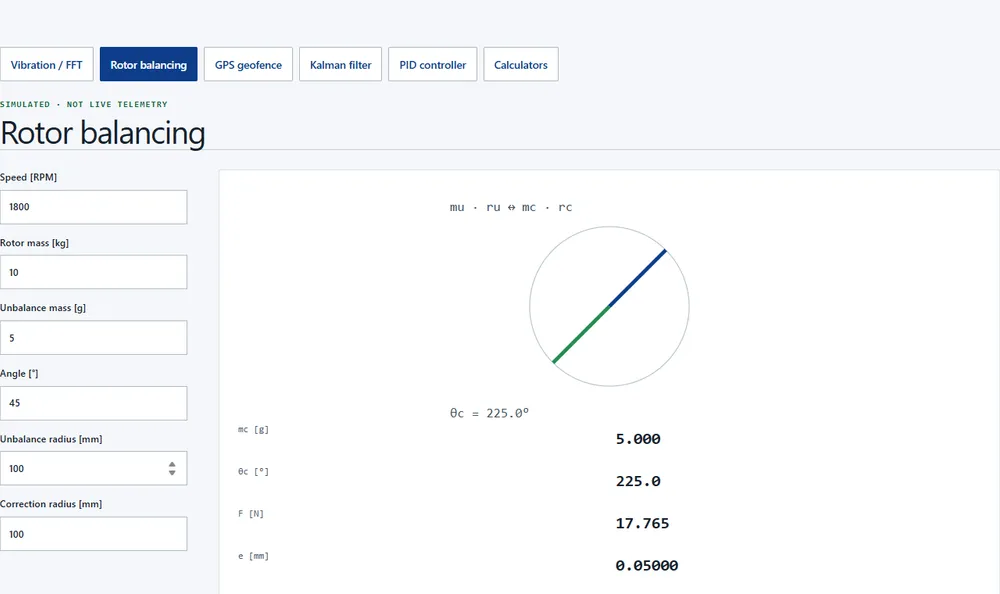
振動/FFT、ローター バランス、GPS 地理フェンス、カルマンフィルタ、PIDコントローラの5つのインタラクティブな実験。パラメータを変更して、モデルの前提条件横のチャートで結果を確認します。
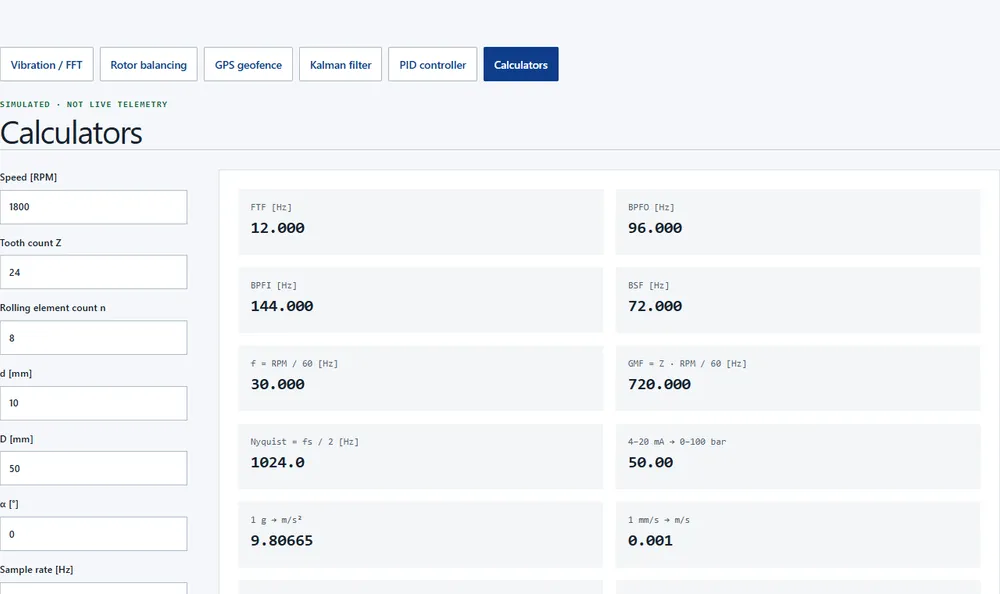
ベアリング欠陥周波数 (FTF, BPFO, BPFI, BSF)、ギアメッシュ周波数、ニアイスト限界、4–20 mA スケーリング、単位とGPS変換。すべての結果とともに方程式と単位が表示されます。
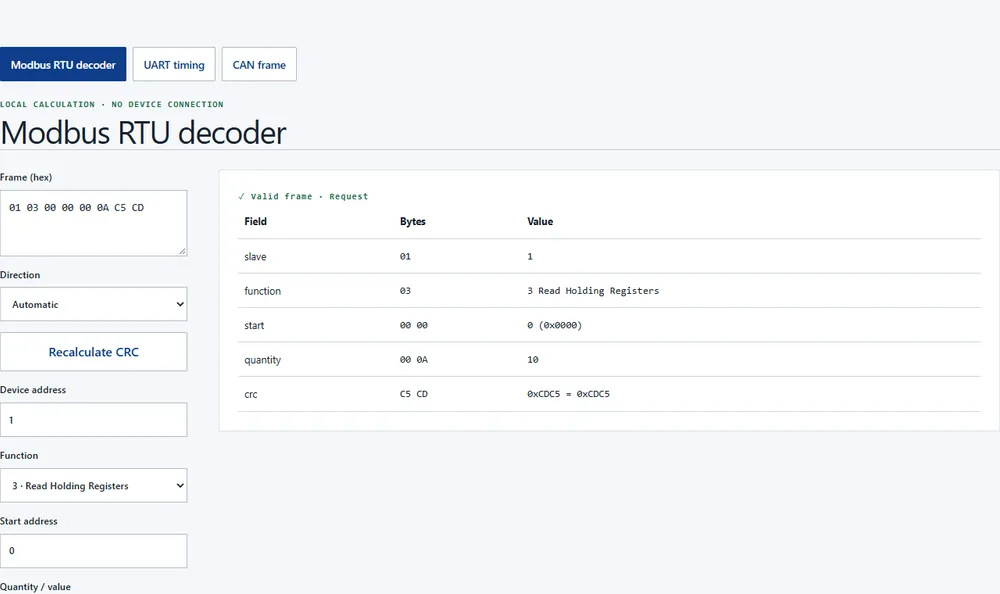
Modbus RTUフレームを貼り付けて、アドレス、機能、レジスタ値、CRC-16チェックフィールドをフィールド単位で読み取ります。UARTの文字タイミングとModbusの沈黙間隔を計算し、CAN 2.0フレームのCRC-15とビットスタッフィングを確認します。
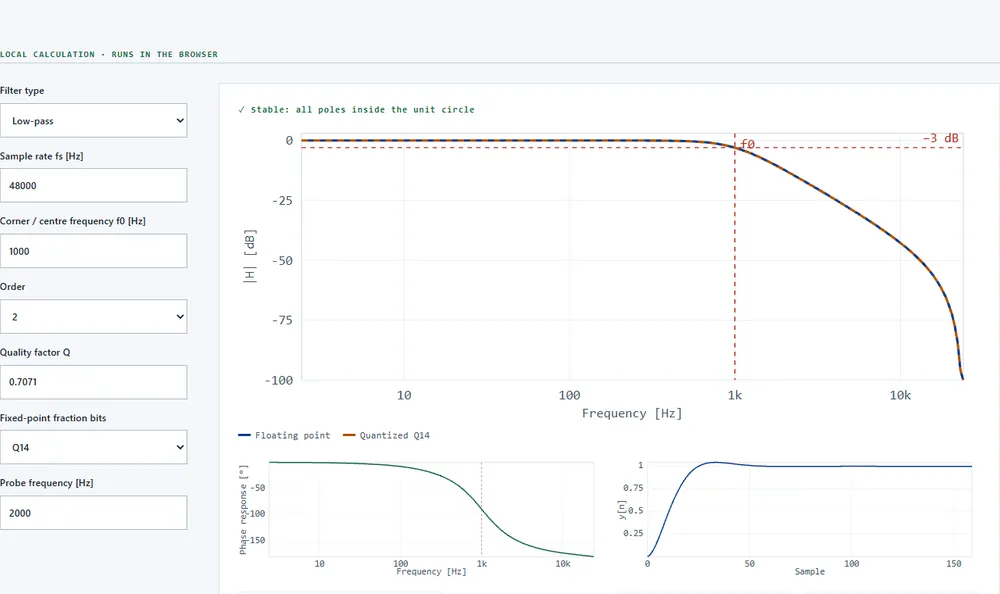
低パス、ハイパス、帯域通過およびノッチビクイッドフィルタを設計します。ボーデの幅と位相、極零点プロットおよびステップ応答を確認し、マイクロコントローラ用の固定小数点係数とCコードを取得します。
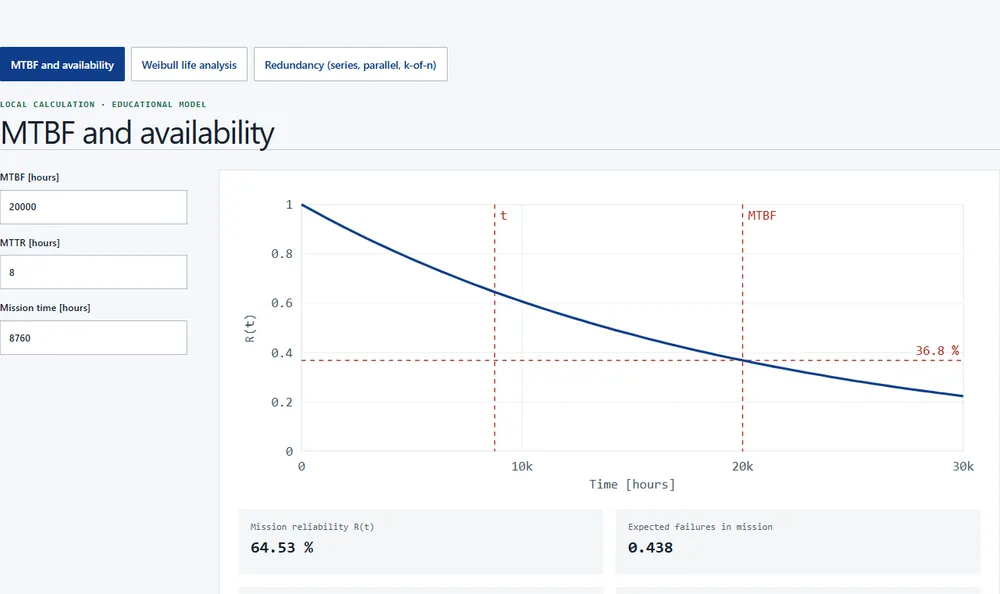
MTBFとMTTRからミッション信頼性、可用性、年間ダウンタイムを計算します。B10寿命とウェブブル分布の故障モードを読み取り、シリーズ、並列およびk-of-nリダンダンシーを1つのチャートで比較します。
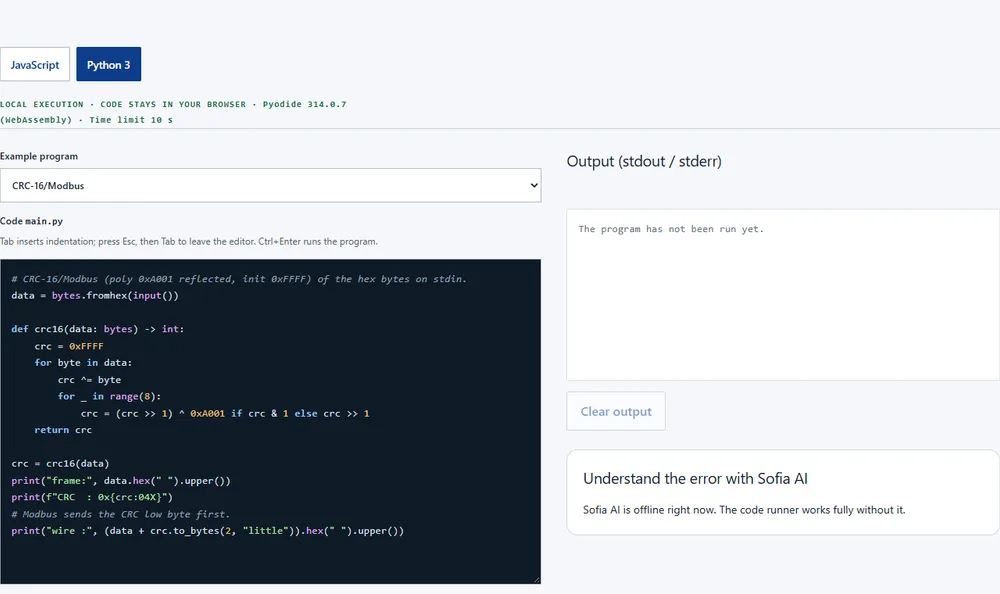
ブラウザ上で JavaScript と Python を実行し、CRC、PID、センサデータおよび振動スペクトルの例から開始します。コードはサーバーではなくブラウザの web worker と WebAssembly に送られます; 失敗した場合は Sofia AI に説明と修正を依頼してください。
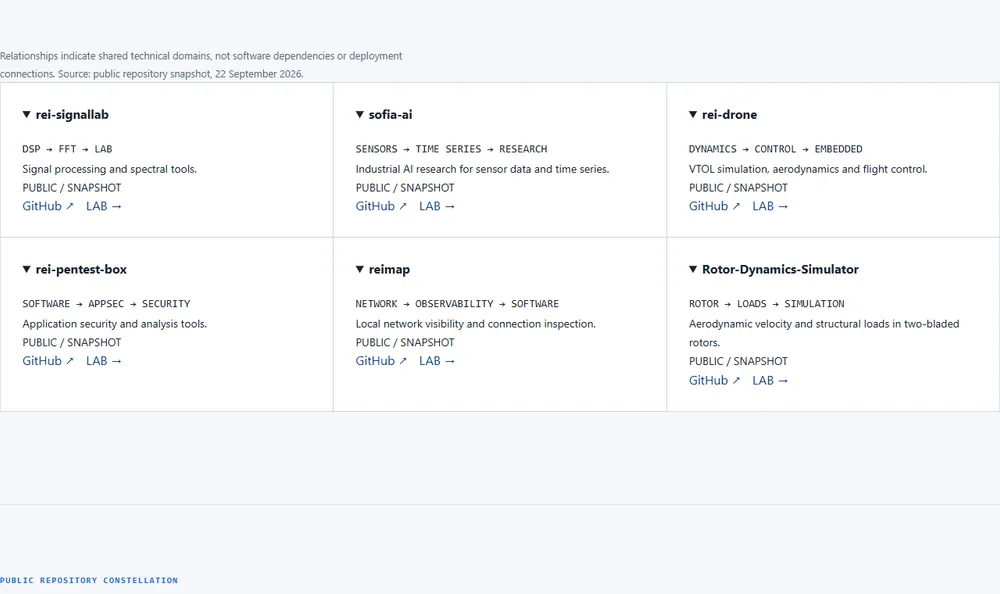
パブリックRootcastleプロジェクトが技術分野で交差する場所を示します。リンクはソフトウェアの依存関係やデプロイ接続ではなく、共有されるエンジニアリング領域を意味します。
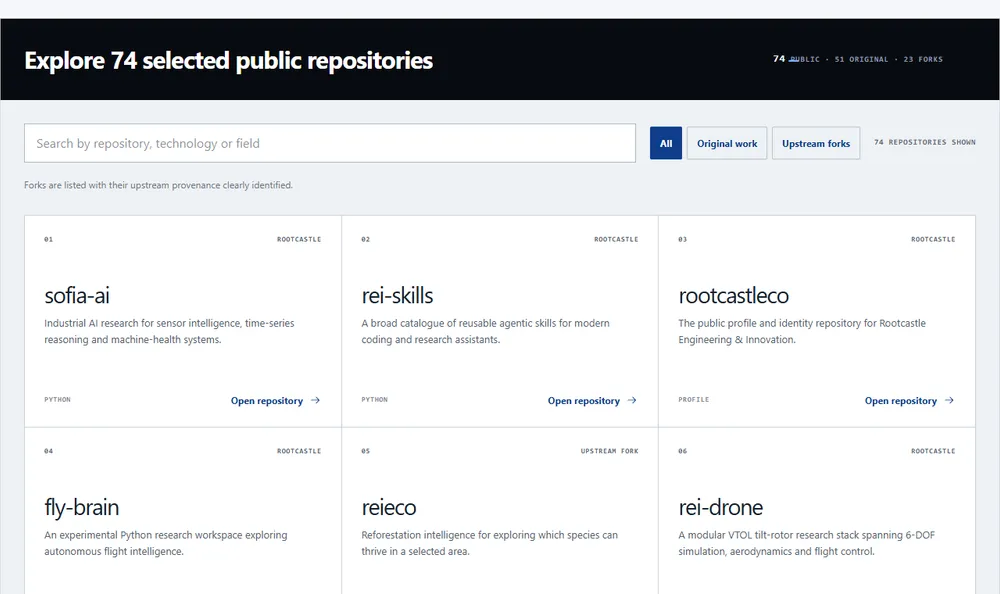
ビルド時に保存されたパブリックリポジトリインデックス: 言語、技術、領域で検索・フィルタリングしてソースを開く。GitHubが利用不可でも動作します。
問題、セットアップ、方法、生の観察、分析、結果を 1 つの構造で記録するエンジニアリングノートテンプレート。検証された記録が公開されるまで結果は主張しません。
証拠、不確実性、誤差指標を持つ現場計測の構造化記録。顧客や計測結果についての主張は行いません。
LABのブラウザ境界、公開パネルの保護、セキュリティヘッダー、および責任ある開示チャネルを説明します。
Answers grounded in Rootcastle’s published technical content. Open and verify the sources; AI output can contain errors.
Sofia AI · EN · Answers with public sources
Quick access to LAB tools and published sources. This search is local; your input is not sent to a server.